Что скрывается за словом «автопилот»: разбираем уровни автоматизации
Когда водитель впервые отпускает руль на трассе, а машина сама держит полосу и скорость, возникает ощущение технической магии. На деле за этим стоит строгая классификация SAE, где каждая ступень описывает, кто именно отвечает за управление в конкретный момент — человек или электроника. Продвинутые ассистенты сегодняшнего дня балансируют между вторым и третьим уровнем, тогда как полностью беспилотные такси пока остаются точечным экспериментом.
Ключевое различие кроется в разделении ответственности: на уровнях 0–2 водитель обязан постоянно контролировать дорогу, даже если педали нажимаются автоматически. Лишь с третьей ступени система берёт наблюдение за обстановкой на себя, но и тогда требует готовности человека вмешаться по запросу.
Сенсорный «оргазм» автомобиля: чем машина воспринимает мир
Прежде чем принять решение о манёвре, транспортное средство должно построить цифровую картину окружения. Эту задачу решает связка сенсоров — камер, радаров, лидаров и ультразвуковых датчиков, каждый из которых компенсирует слабые места друг друга. Камеры распознают разметку и знаки, радары надёжно измеряют дистанцию и скорость объектов в любую погоду, а лидар создаёт плотное облако точек для точной геометрии пространства.
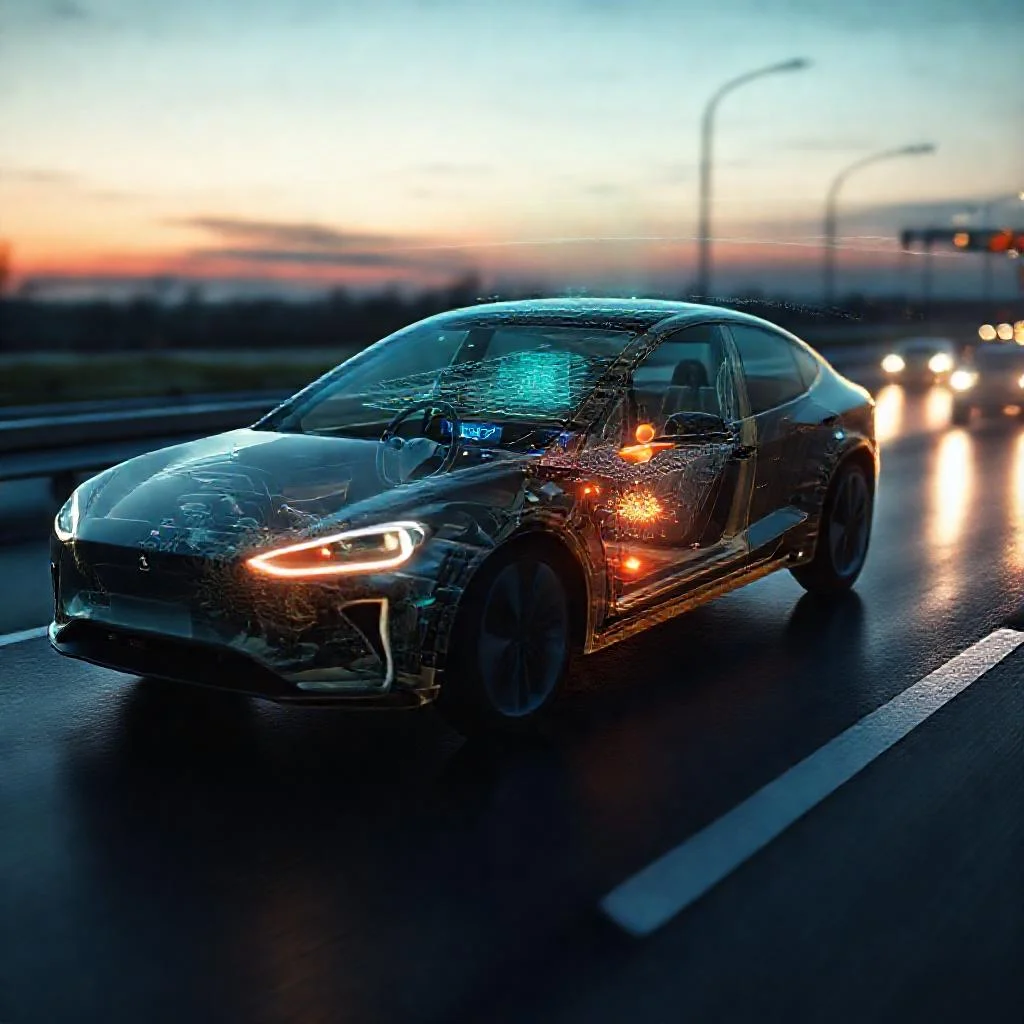
Сырые данные с датчиков сливаются в единую модель мира через процесс сенсорной фузии. Именно на этом этапе отсекается шум, отбрасываются ложные срабатывания и формируется целостное понимание сцены — без него любая автоматика превратилась бы в генератор хаотичных реакций.
От восприятия к действию: как принимаются решения
Получив модель окружения, бортовая вычислительная платформа прогнозирует траектории других участников движения и строит собственный маршрут. За это отвечают алгоритмы планирования — от глобальной прокладки пути до локальных манёвров объезда и перестроения. Нейросети здесь работают рука об руку с классическими правилами, обеспечивая баланс между гибкостью и предсказуемостью.
Финальный этап — исполнение команд актуаторами: рулевым механизмом, тормозами, двигателем. Задержка между восприятием и реакцией измеряется миллисекундами, и именно эта скорость определяет, насколько уверенно автомобиль ведёт себя в плотном потоке.
Автопилот — это не замена водителя, а тонкий диалог между сенсорами, алгоритмами и человеком, где доверие строится на прозрачности каждого решения.
Что реально умеют системы сегодня — без маркетинговых обещаний
Современные ассистенты уверенно справляются с рутинными сценариями на размеченных магистралях, но пасуют перед непредсказуемостью городских улиц. Вот честный срез возможностей, которые действительно работают в серийных автомобилях:
- Адаптивный круиз-контроль с удержанием дистанции и функцией stop-and-go в пробках;
- Удержание в полосе и коррекция рулевого управления на трассе;
- Автоматическая парковка и маневрирование на низких скоростях;
- Экстренное торможение и объезд препятствий в пределах физических ограничений;
- Автопилот уровня 3 в отдельных премиальных моделях на разрешённых участках.
При этом распознавание сложных перекрёстков, временных знаков, ручного регулировщика и нестандартных дорожных ситуаций по-прежнему требует участия человека. Вождение в дождь, снегопад или туман снижает эффективность сенсоров, а значит, и надёжность автоматики.
Почему полный беспилотник — вопрос доверия, а не только технологий
Технически машина способна проехать тысячи километров без вмешательства, но статистика редких «краевых случаев» напоминает о хрупкости любой модели мира. Разработчики решают эту проблему через накопление данных, симуляции и поэтапное расширение зон эксплуатации под строгим надзором регуляторов.
Не менее важна и человеческая сторона: водители склонны переоценивать возможности ассистентов и терять бдительность. Поэтому производители внедряют системы мониторинга внимания и понятные интерфейсы передачи контроля, а законодательство формирует правила, без которых массовый беспилотный транспорт останется красивой концепцией.
Уровни автоматизации SAE и распределение ответственности
| Уровень SAE | Кто контролирует дорогу | Кто наблюдает за обстановкой | Комментарий из статьи |
|---|---|---|---|
| Уровни 0–2 | Водитель | Водитель | Водитель обязан постоянно контролировать дорогу, даже если педали нажимаются автоматически |
| Уровень 3 | Система (с готовностью человека вмешаться) | Система | Система берёт наблюдение за обстановкой на себя, но требует готовности человека вмешаться по запросу |
| Уровни 2–3 (сегодня) | Баланс человек/электроника | Зависит от уровня | Продвинутые ассистенты сегодняшнего дня балансируют между вторым и третьим уровнем |
| Полный беспилотник | Система | Система | Полностью беспилотные такси пока остаются точечным экспериментом |
Сенсоры автомобиля и их роль в восприятии мира
| Сенсор | Функция |
|---|---|
| Камеры | Распознают разметку и знаки |
| Радары | Надёжно измеряют дистанцию и скорость объектов в любую погоду |
| Лидары | Создают плотное облако точек для точной геометрии пространства |
| Ультразвуковые датчики | Компенсируют слабые места других сенсоров |
| Сенсорная фузия | Сливает сырые данные в единую модель мира, отсекает шум и ложные срабатывания |
Этапы работы автопилота: от восприятия к действию
| Этап | Что происходит |
|---|---|
| Восприятие | Сенсоры строят цифровую картину окружения, сенсорная фузия формирует целостное понимание сцены |
| Прогнозирование | Бортовая вычислительная платформа прогнозирует траектории других участников движения |
| Планирование | Алгоритмы строят маршрут — от глобальной прокладки пути до локальных манёвров объезда и перестроения; нейросети работают вместе с классическими правилами |
| Исполнение | Команды исполняются актуаторами: рулевым механизмом, тормозами, двигателем; задержка измеряется миллисекундами |
Что реально умеют серийные системы сегодня
| Возможность | Статус |
|---|---|
| Адаптивный круиз-контроль с удержанием дистанции и функцией stop-and-go в пробках | Работает |
| Удержание в полосе и коррекция рулевого управления на трассе | Работает |
| Автоматическая парковка и маневрирование на низких скоростях | Работает |
| Экстренное торможение и объезд препятствий в пределах физических ограничений | Работает |
| Автопилот уровня 3 в отдельных премиальных моделях на разрешённых участках | Работает |
| Распознавание сложных перекрёстков, временных знаков, ручного регулировщика и нестандартных ситуаций | Требует участия человека |
| Вождение в дождь, снегопад или туман | Снижает эффективность сенсоров и надёжность автоматики |
| Непредсказуемость городских улиц | Системы пасуют |
Почему полный беспилотник — вопрос доверия, а не только технологий
| Аспект | Суть |
|---|---|
| Технический | Машина способна проехать тысячи километров без вмешательства, но статистика редких «краевых случаев» напоминает о хрупкости любой модели мира |
| Решение разработчиков | Накопление данных, симуляции и поэтапное расширение зон эксплуатации под строгим надзором регуляторов |
| Человеческий | Водители склонны переоценивать возможности ассистентов и терять бдительность |
| Меры производителей | Системы мониторинга внимания и понятные интерфейсы передачи контроля |
| Регулирование | Законодательство формирует правила, без которых массовый беспилотный транспорт останется красивой концепцией |
Как работает автопилот и что реально умеют современные системы: частые вопросы
Кто отвечает за управление автомобилем на разных уровнях автоматизации SAE?
На уровнях 0–2 водитель обязан постоянно контролировать дорогу, даже если педали нажимаются автоматически. Начиная с третьей ступени система берёт наблюдение за обстановкой на себя, но требует готовности человека вмешаться по запросу. Полностью беспилотные такси пока остаются точечным экспериментом.
Какие сенсоры использует автопилот и зачем нужна сенсорная фузия?
Машина воспринимает мир через связку камер, радаров, лидаров и ультразвуковых датчиков, каждый из которых компенсирует слабые места друг друга: камеры распознают разметку и знаки, радары измеряют дистанцию и скорость в любую погоду, лидар создаёт плотное облако точек для точной геометрии. Сырые данные сливаются в единую модель мира через сенсорную фузию — на этом этапе отсекается шум и отбрасываются ложные срабатывания.
Как автопилот принимает решения и исполняет команды?
Бортовая вычислительная платформа прогнозирует траектории других участников движения и строит собственный маршрут с помощью алгоритмов планирования — от глобальной прокладки пути до локальных манёвров объезда и перестроения. Нейросети работают рука об руку с классическими правилами, а финальный этап — исполнение команд актуаторами: рулевым механизмом, тормозами, двигателем. Задержка между восприятием и реакцией измеряется миллисекундами.
Что реально умеют современные системы в серийных автомобилях?
Современные ассистенты уверенно справляются с рутинными сценариями на размеченных магистралях: адаптивный круиз-контроль с удержанием дистанции и функцией stop-and-go в пробках, удержание в полосе и коррекция рулевого управления на трассе, автоматическая парковка и маневрирование на низких скоростях, экстренное торможение и объезд препятствий, а также автопилот уровня 3 в отдельных премиальных моделях на разрешённых участках.
С какими ситуациями автопилот пока не справляется?
Распознавание сложных перекрёстков, временных знаков, ручного регулировщика и нестандартных дорожных ситуаций по-прежнему требует участия человека. Вождение в дождь, снегопад или туман снижает эффективность сенсоров, а значит, и надёжность автоматики. Кроме того, водители склонны переоценивать возможности ассистентов и терять бдительность, поэтому производители внедряют системы мониторинга внимания и понятные интерфейсы передачи контроля.
Похожие записи:
 Как выбрать подержанный электромобиль и на что обращать внимание
 Как рассчитать запас хода электромобиля в реальных условиях
 Как установить домашнюю зарядную станцию и согласовать подключение
 Как заряжать электромобиль в многоквартирном доме и во дворе
 Как пользоваться зарядными приложениями и оплачивать зарядку